בחר שפה
ההתרחבות המהירה של תעשיית הרובוטיקה עברה הרבה מעבר לאבות טיפוס מעבדתיים סטנדרטיים. כיום, מערכות אוטונומיות פרוסות בסביבות הנעות מתחנות מחקר ארקטיות מתחת לאפס ועד למסדרונות בטמפרטורה גבוהה של מפעלי התכה תעשייתיים. מרכזי בהרחבה זו הוא הממשק הקריטי בין המכונה לקרקע. בעוד שפתרונות מדף קיימים, עלייתם של רצועות גומי בהתאמה אישית הפך לגורם המכונן עבור חברות המבקשות לייעל את המתיחה, העמידות ויעילות האנרגיה. התאמת המאפיינים המכניים של מערכת הנעה מבטיחה שרובוט לא רק זז, אלא מבצע בדיוק כירורגי באזור הפעולה הספציפי שלו.
היסודות האדריכליים של עיצוב מסלול רובוט מתקדם
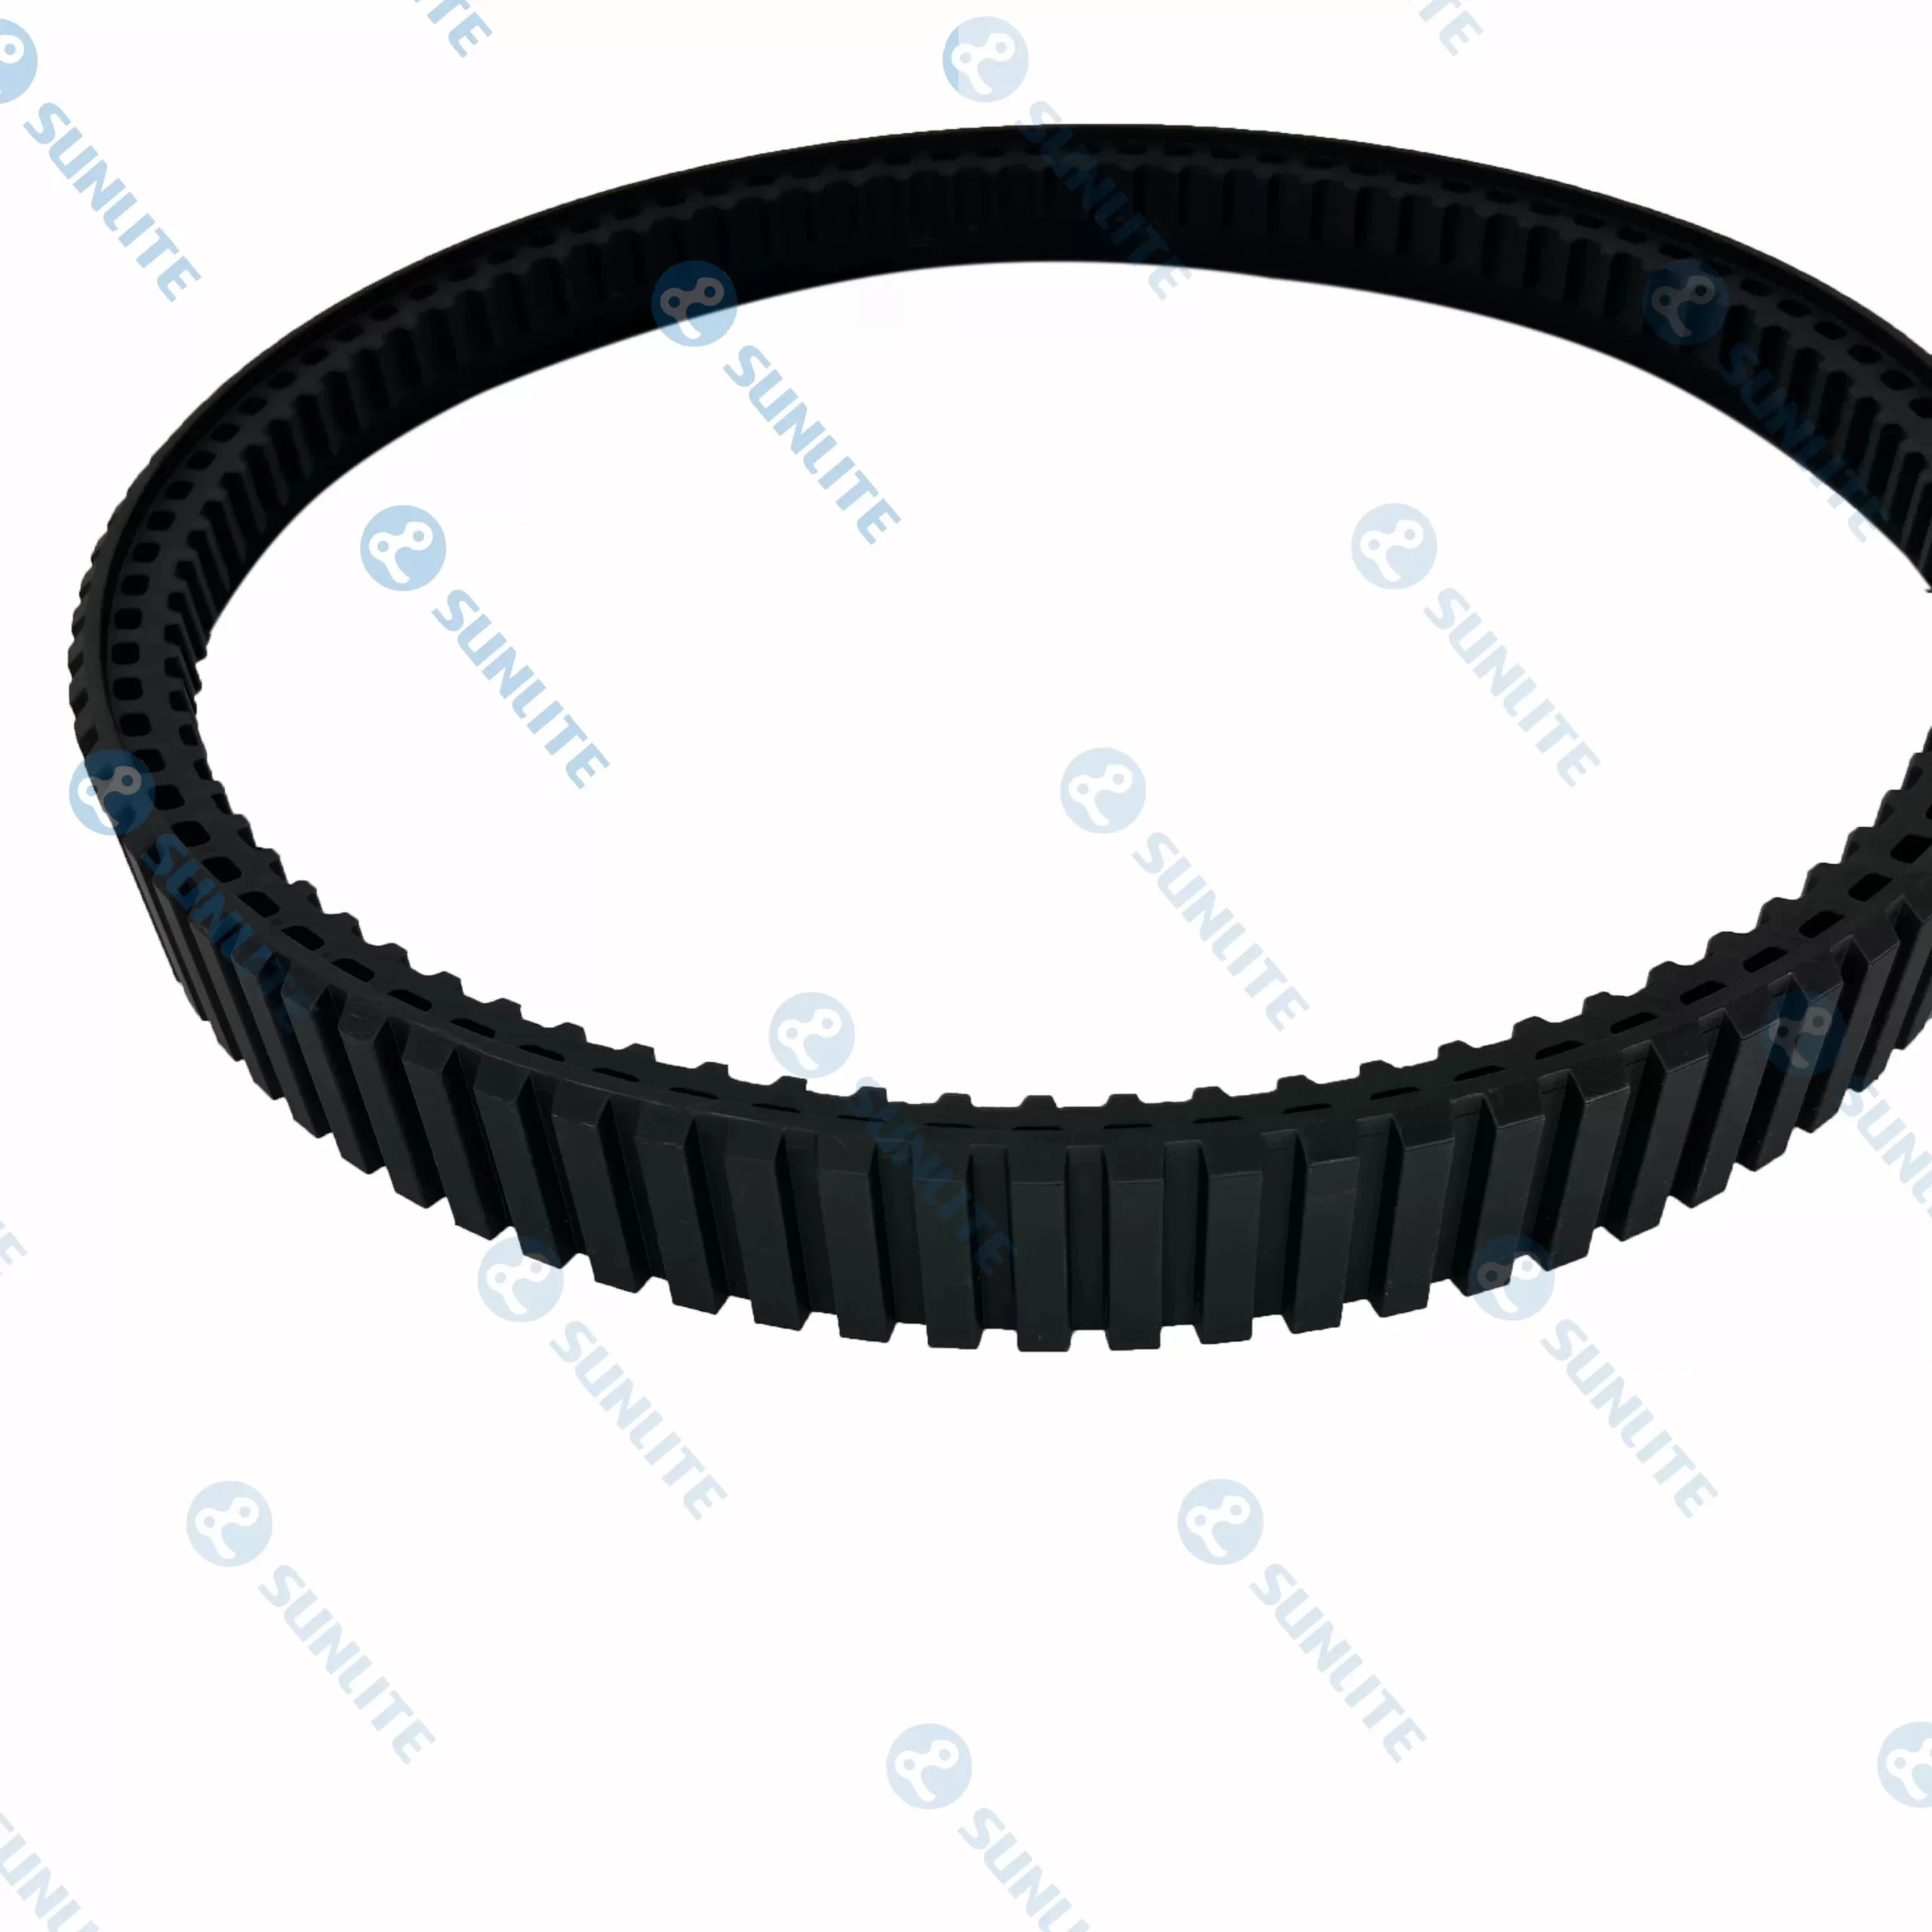
תנועה מוצלחת בשטח מורכב מתחילה הרבה לפני שמנוע מסתובב. זה מתחיל בלוח השרטוט עם עיצוב מסלול רובוט . בניגוד להנדסת כלי רכב מסורתית, רובוטיקה דורשת איזון עדין בין משקל, צריכת חשמל ואופטימיזציה של "טביעת הרגל". תכנון מבוצע היטב חייב לתת את הדעת על הגיאומטריה הפנימית של מכלול ההנעה, ולהבטיח שגלגלי השיניים, גלגלי ההנעה וגלגלי הכביש פועלים בהרמוניה מושלמת עם החלק החיצוני הגמיש.
ברובוטיקה מתמחה, הפגר הפנימי של המסלול חשוב לא פחות מהדריכה החיצונית. המהנדסים חייבים להחליט על ארכיטקטורת המתיחה - האם להשתמש במערכת פסיבית עמוסת קפיצים או כוונון הידראולי אקטיבי. המטרה של מתוחכם עיצוב מסלול רובוט הוא לשמור על נקודת מגע קבועה גם כאשר הרובוט חוצה מכשולים לא סדירים כמו עץ שנפל או בטון משונן. על ידי הדמיית הלחצים הללו במהלך שלב התכנון, מפתחים יכולים למנוע נקודות כשל נפוצות כמו מסלולים "זרוקים" או רטט מוגזם שעלול לפגום בחיישנים מובנים רגישים כמו LIDAR ומצלמות בחדות גבוהה.
בחירת שותף אסטרטגי: תפקידו של יצרן מסלול רובוט
ככל שהמורכבות של פלטפורמות אוטונומיות גדלה, הקשר בין חברת רובוטיקה לבין החברה שלהם יצרן מסלול רובוט הופך לאבן יסוד במחזור הפיתוח. ייצור מסלול עבור רובוט פיקוח במיליוני דולרים רחוקה מאוד מייצור חגורות תעשייתיות סטנדרטיות. זה דורש הבנה עמוקה של כימיה פולימר וחיזוק מבני.
מומחה יצרן מסלול רובוט מספק את המומחיות הדרושה לבחירת קשיות החוף המתאימה לגומי ואת חוזק המתיחה המתאים לחוטי החיזוק הפנימיים, בין אם הם עשויים מנירוסטה, קוולר או סיבים סינתטיים מיוחדים. שותפות זו מאפשרת יצירת מסלולים שיכולים לעמוד בפני סכנות סביבתיות ספציפיות, כגון תרכובות עמידות לנפט לרובוטים של בתי זיקוק או גומי ללא סימון עבור מל"טים אבטחה פנימיים. היכולת ליצור אב-טיפוס במהירות ולחזור על תבנית הזיזים - ה"שיניים" של המסלול - מאפשרת לחברות רובוטיקה לכוון את המכונות שלהן לסוגי אדמה ספציפיים או לדרישות טיפוס, ולהפוך פלטפורמה גנרית לכלי מיוחד.
עליונות חומרית באקלים מאתגר עם מסלולי רובוט גומי
בחירת החומר במערכת ההנעה היא ההגנה העיקרית מפני פגיעה סביבתית. מסלולי רובוט גומי מציעים סט ייחודי של יתרונות על פני אלטרנטיבות מתכת או פלסטיק, במיוחד לגבי שיכוך ואחיזה. בחיפוש והצלה או בסיור צבאי, שתיקה היא לרוב דרישה. גומי סופג באופן טבעי את הרעש המתכתי של הרכבת ההנעה, ומאפשר תנועה חמקנית שתהיה בלתי אפשרית עם חוליות פלדה.
יתר על כן, היציבות התרמית של מודרני מסלולי רובוט גומי הוא פלא של מדע החומר. גומיות סינתטיות בעלות ביצועים גבוהים מתוכננות כך שיישארו גמישות ב-40 מעלות צלזיוס, מונעות את הסדקים המתרחשים בפולימרים סטנדרטיים, תוך התנגדות לאפקט ה"ריכוך" בסביבות מדבריות בהן טמפרטורות הקרקע עשויות לעלות. חוסן זה מבטיח שהרובוט שומר על אספקת מומנט עקבית. האלסטיות של הגומי מספקת גם רמת "השעיה" המגנה על תיבות ההילוכים הפנימיות מעומסי הזעזועים שחווים כאשר רובוט נופל ממדף או פוגע במכשול נסתר במהירות.
שיפור היציבות והמשיכה עם מדרגות טנקים לרובוטים
בעוד שהמונח עשוי לעורר דימויים של מכונות כבדות, מודרני מדרגות טנקים לרובוטים הם יצירות מופת של הנדסה קלת משקל ובעלת משיכה גבוהה. מערכת ההנעה בסגנון "טנק" - המאופיינת בלולאה המתמשכת ויכולת ההיגוי בהחלקה - מועדפת לרובוטיקה מכיוון שהיא מציעה רדיוס סיבוב אפס. יכולת תמרון זו חיונית בחללים סגורים כמו מנהרות, מחסנים או מבנים קרועים שבהם מעגל מפנה מסורתי הוא מותרות שהסביבה אינה מספקת.
היעילות של מדרגות טנקים לרובוטים שוכב בפרופיל הזיז. עבור שטח רך כמו בוץ או שלג, נחוצות משוטים עמוקים ואגרסיביים כדי "לחפוף" את כדור הארץ ולספק מומנטום קדימה. לעומת זאת, עבור סביבות עירוניות, תבנית זיזים שטוחה וארוזה יותר מגדילה את מגע שטח הפנים על אספלט ובטון, מונעת החלקות ומפחיתה בלאי. על ידי התאמה אישית של פרופילים אלה, המהנדסים מבטיחים שהכוח של הרובוט יתורגם לתנועה במקום להתבזבז בהחלקה. יעילות זו קשורה ישירות לחיי הסוללה, מאריכה את משך המשימה ומגדילה את התועלת הכוללת של המערכת הרובוטית.
הסינרגיה המכנית של רכיבי כונן ומסלולי רובוט
טעות נפוצה ברובוטיקה היא שהמסלול הוא רכיב מבודד. במציאות, הביצועים של רצועות גומי בהתאמה אישית תלוי לחלוטין בסינרגיה המכנית עם הגלילים הפנימיים וגלגלי השיניים. "זיזי ההנעה" בחלק הפנימי של המסלול חייבים להתאים במדויק לגובה גלגל השיניים כדי למנוע "קפיצת שיניים" תחת מומנט גבוה.
מוֹדֶרנִי עיצוב מסלול רובוט לעתים קרובות משלב מערכות "הנעה מרכזית" או "הנעה גשר" כדי לשמור על המסלול מיושר במהלך תמרונים אגרסיביים. כאשר רובוט מסתובב במקום, הכוחות הרוחביים המנסים למשוך את המסלול מהגלגלים הם עצומים. על ידי שילוב כנפי מנחה בתבנית הגומי, היצרנים יכולים להבטיח שהמסילה תישאר מרוכזת גם כשהרובוט נוטה לגבעה במדרון תלול. האמינות המכנית הזו היא המאפשרת למפעילים לסמוך על המכונות שלהם באזורי "לא ללכת" שבהם התאוששות ידנית של רובוט שנתקע תהיה בלתי אפשרית.
ההתרחבות המהירה של תעשיית הרובוטיקה עברה הרבה מעבר לאבות טיפוס מעבדתיים סטנדרטיים.